Was ist ein Mikrocontroller? Aufbau, Beispiele, ESP32
Ein Mikrocontroller ist ein Chip mit CPU, RAM und programmierbaren Pins, der ein Programm ausführt. So funktioniert er, Unterschied zum Pi, Kauftipps.
- Autor
 Mauro Brambilla
- Veroffentlicht
- Lesezeit
- 7 Min.
- Kategorie
- Anleitungen
Kurz gesagt
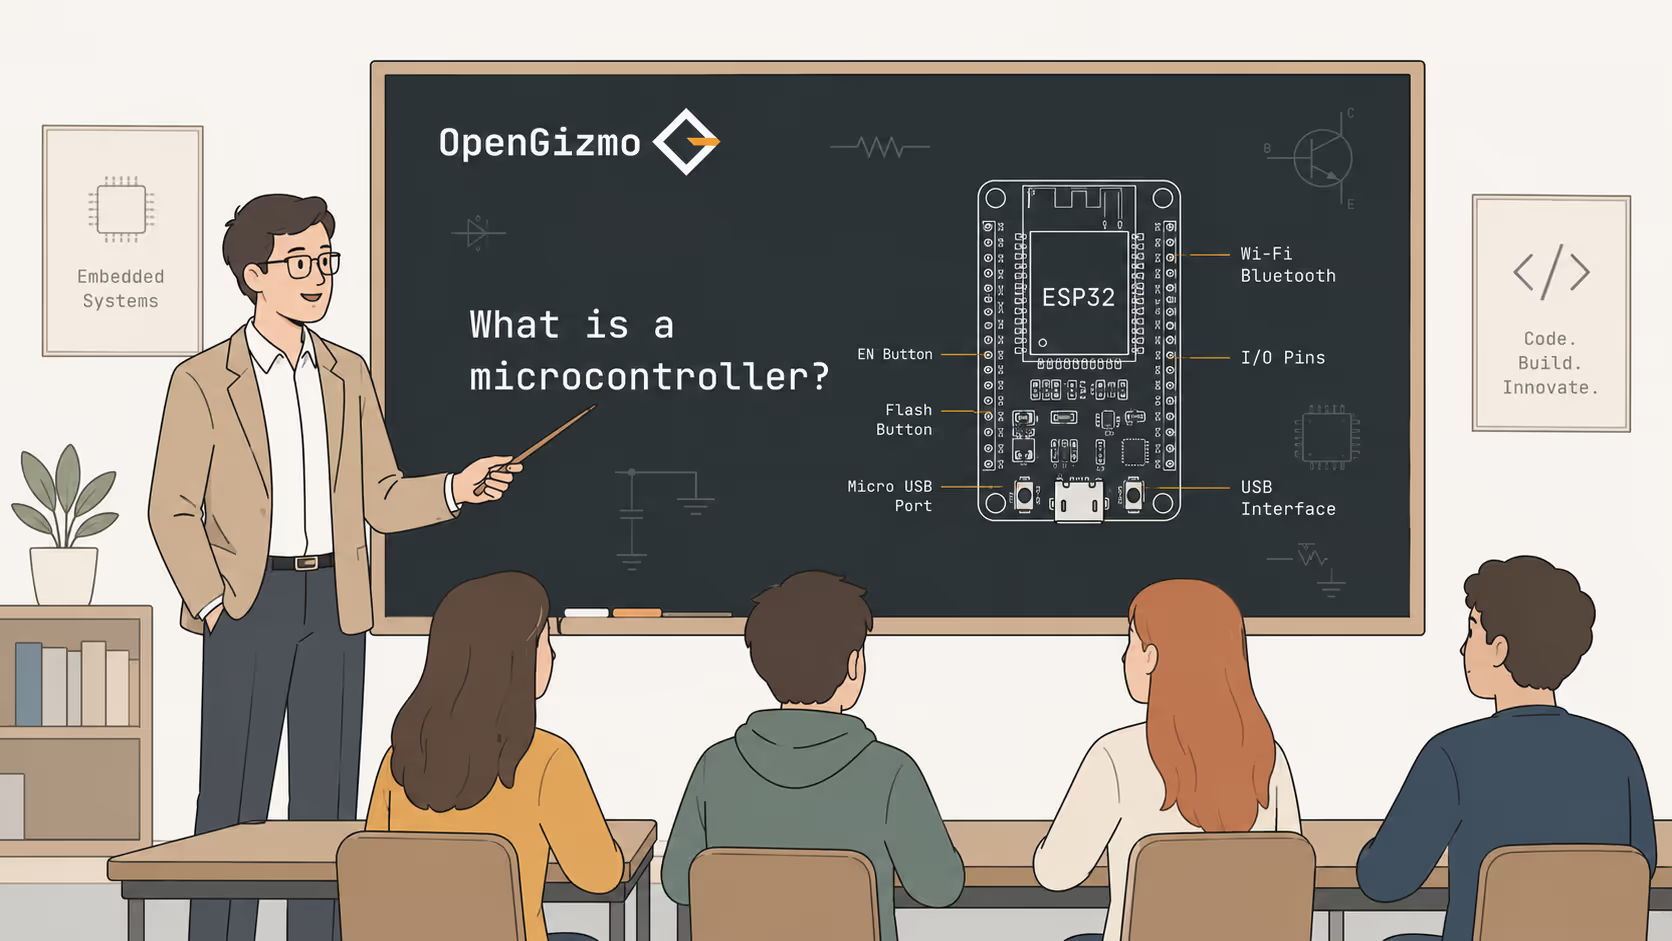
Ein Mikrocontroller ist ein einzelner Chip mit CPU, RAM und programmierbaren Pins, der ein Firmware-Programm ausführt. Ein ESP32 ist einer; ein Raspberry Pi ist ein Computer mit Mikroprozessor.
Ein Mikrocontroller (MCU) ist ein Computer, der auf einen einzigen Chip geschrumpft ist: ein Prozessor, Arbeitsspeicher (SRAM) und programmierbare Ein-/Ausgangspins, die ein einziges Firmware-Programm ausführen. Dieses Programm liest Sensoren und steuert LEDs, Motoren oder Displays. Der ESP32 ist ein Mikrocontroller. Ein Raspberry Pi nicht, auch wenn beide in eine Hand passen.
Diese Anleitung zeigt, was im Chip steckt, was beim Einschalten läuft, worin er sich von einem Mikroprozessor unterscheidet und wie du dein erstes Board auswählst. Die Zahlen stammen aus den Datenblättern und Herstellerseiten, die bei jeder Aussage verlinkt sind, und die Beispiele aus dem Code von OpenGizmo, drei Open-Source-Gadgets, die auf einem ESP32-S3 oder einer ESP32-CAM laufen.
- Ein Mikrocontroller packt CPU, SRAM und I/O-Pins auf einen Chip und führt ein einziges Firmware-Programm aus
- Das Programm liegt im Flash: beim ATmega328P im Chip, beim ESP32 auf dem Modul neben dem Chip
- Ein Raspberry Pi ist ein Computer mit Applikationsprozessor: Linux, Gigabytes an RAM, eine microSD-Karte
- ESP32-Pins arbeiten mit 3,3-V-Logik und sind nicht 5-V-tolerant
Was steckt in einem Mikrocontroller?
Ein Mikrocontroller ist ein komplettes kleines System, und ein paar Blöcke reichen, um ihn zu beschreiben. Jeder davon begegnet dir schon in deinem ersten Sketch.
CPU
Die CPU führt deine Anweisungen nacheinander aus. Die Kerne haben 8, 16 oder 32 Bit und takten von wenigen MHz bis zu Hunderten MHz. Der originale ESP32 hat zwei 32-Bit-Xtensa-LX6-Kerne mit bis zu 240 MHz, und Espressifs SoC-Seite nennt für den ESP32-P4 400 MHz. Ein ATmega328P, der Chip des Arduino Uno R3, ist ein 8-Bit-AVR-Kern, den der Uno mit 16 MHz taktet.
Flash: wo das Programm liegt
Flash ist nichtflüchtiger Speicher, der deine kompilierte Firmware auch ohne Strom behält. Wo er sitzt, hängt vom Chip ab. Der ATmega328P hat 32 KB Flash direkt auf dem Die. Der ESP32-Chip ESP32-D0WD-V3 hat keinen: Nur die Variante ESP32-U4WDH trägt laut ESP32-Datenblatt (v5.3, Bestelltabelle) 4 MB im Gehäuse. Die meisten Boards nutzen ein Modul, das einen externen Flash-Chip ergänzt. Die Flash-Größe auf der Produktseite gehört also zum Modul, nicht zum ESP32-Silizium.
SRAM: der Arbeitsspeicher
Das SRAM hält Variablen, Puffer und den Stack, während das Programm läuft, und wird bei jedem Reset gelöscht. Der ATmega328P des Uno R3 hat 2 KB. Der originale ESP32 hat 520 KB. Das ist immer noch tausendfach weniger als bei einem Raspberry Pi 5 mit seinen 1 GB bis 16 GB. Deshalb prüfst du die Größe einer Bibliothek, bevor du sie einbindest, und deshalb kann ein Programm, das lange läuft und ständig Speicher anfordert und freigibt, seinen Heap fragmentieren.
GPIO-Pins
GPIO steht für general-purpose input/output. Ein GPIO ist ein Pin, den dein Code als digitalen Eingang (ein Taster), digitalen Ausgang (eine LED oder ein Relais-Treiber) oder, an den Pins mit Anbindung an den Wandler, als analogen Eingang konfiguriert. Der originale ESP32 hat 34 programmierbare GPIOs; der Uno R3 hat 14 digitale I/O-Pins und 6 analoge Eingänge. Welche Pins sich sicher nutzen lassen, unterscheidet sich je nach Chip und Board: Die Pinbelegung des XIAO ESP32-S3 listet sie für das Board auf, das die OpenGizmo-Gadgets verwenden.
Eingebaute Peripherie
Peripherieeinheiten sind Hardware-Blöcke, die eine sich wiederholende Aufgabe ohne die CPU erledigen:
- ADC: wandelt eine Spannung in eine Zahl um
- PWM: Impulse, die LED-Helligkeit oder Motordrehzahl einstellen
- UART: serielle Verbindung zu einem Computer, einem GPS oder einem anderen Chip
- I2C: Zweidraht-Bus für Sensoren, kleine Displays und Uhren
- SPI: schnellerer Bus für Displays und SD-Karten
- Timer: exakte Verzögerungen, Zähler und Impulse
Der originale ESP32 integriert außerdem zwei 8-Bit-DACs, 10 kapazitive Touch-Eingänge, WLAN und Bluetooth (Datenblatt oben verlinkt). Diese Extras unterscheiden sich je nach Chip, lies also das Datenblatt des Chips, den du kaufst. Noch ein Hinweis: Ältere Artikel erwähnen einen Hall-Sensor im ESP32, aber Espressif hat ihn 2023 aus dem Datenblatt entfernt (Änderungshistorie, PCN20221202).
Wie führt ein Mikrocontroller deinen Code aus?
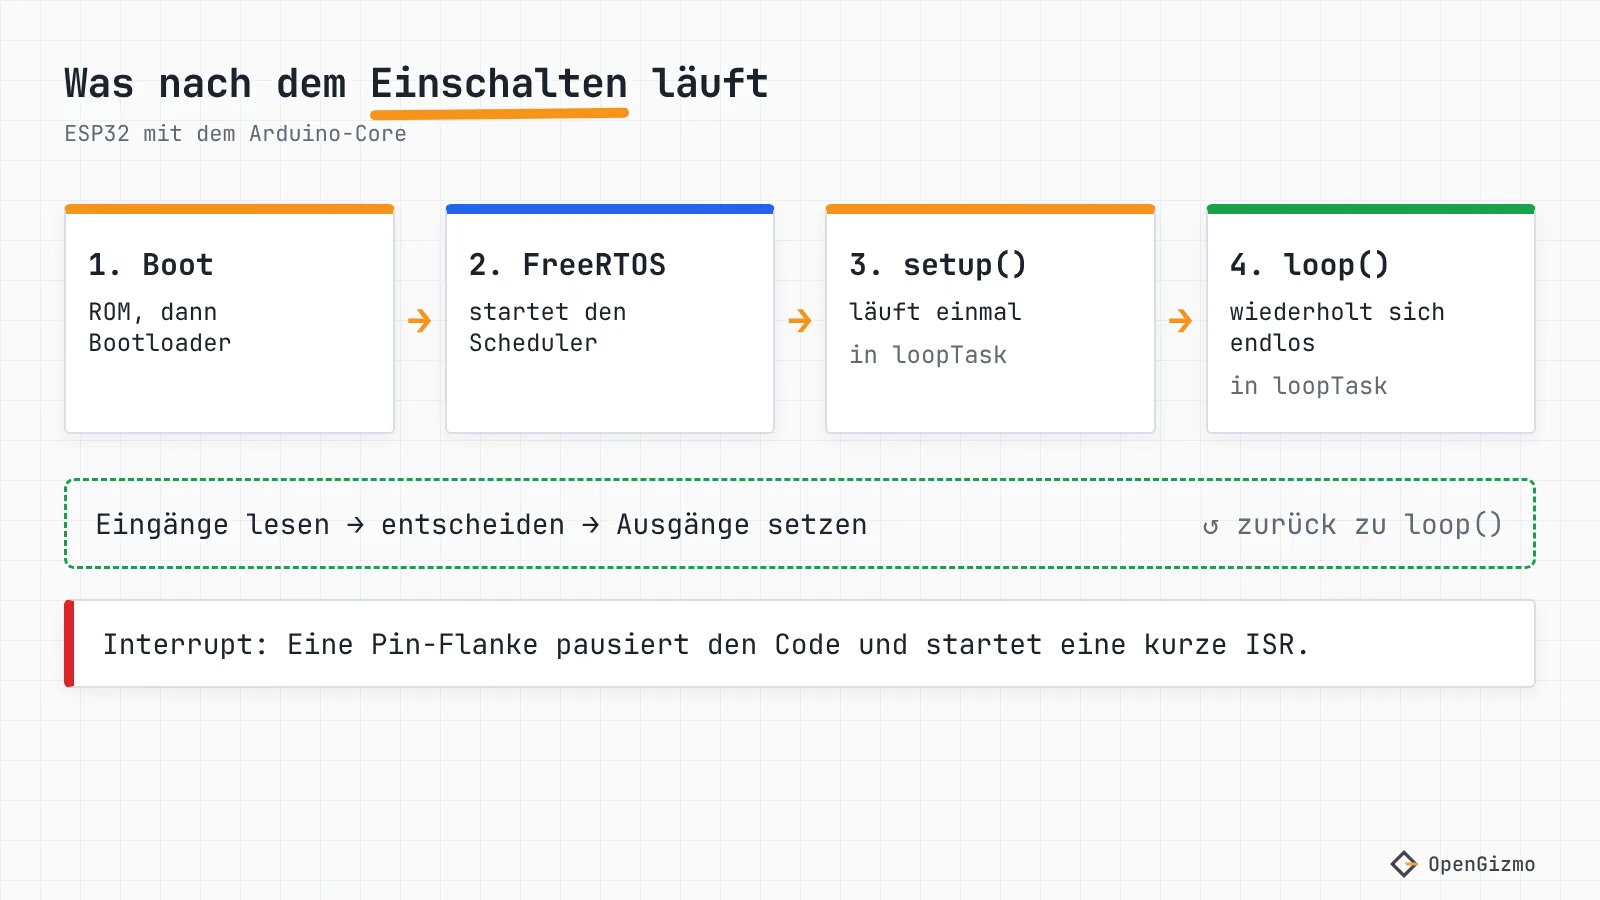
Sobald Strom anliegt, führt der Chip ein Boot-ROM aus, dann einen Bootloader und dann deine Firmware aus dem Flash. Firmware im Arduino-Stil hat zwei Funktionen: setup() läuft einmal, um Pins und Peripherie zu konfigurieren, und loop() läuft immer wieder, um Eingänge zu lesen, zu entscheiden und Ausgänge zu schreiben. ESP-IDF, Espressifs eigenes Framework, startet stattdessen bei app_main() und erwartet, dass du Tasks anlegst.
Gibt es ein Betriebssystem?
Kleine 8-Bit-Chips wie der ATmega328P laufen meist Bare Metal: Dein Code ist das Einzige, was läuft. Der ESP32 ist anders. Seine Firmware läuft auf FreeRTOS, einem kleinen Echtzeit-Kernel, der Tasks plant. Im Arduino-Core für den ESP32 legt app_main() einen Task namens loopTask an, und dieser Task ruft einmal dein setup() auf und danach für immer loop(). Ein Echtzeit-Kernel ist aber kein Linux: Es gibt kein Dateisystem, keine Benutzerkonten und keine Prozessisolation, es sei denn, du fügst sie hinzu.
Was ist ein Interrupt?
Ein Interrupt ist ein Hardware-Signal, das die CPU dazu bringt, den laufenden Code anzuhalten, eine kurze Funktion (die Interrupt-Service-Routine, kurz ISR) auszuführen und dann weiterzumachen. So lässt sich eine Pin-Flanke oder ein Timer behandeln, ohne ständig abzufragen (Polling). Ein mechanischer Taster prellt, deshalb kann ein einziger Druck mehrere Interrupts auslösen. Halte die ISR kurz und setze ein Flag, auf das loop() reagiert. Beim ESP32 versehen die GPIO-Dokumente von Arduino-ESP32 ihre Beispiel-Handler mit ARDUINO_ISR_ATTR, was den Handler im internen RAM hält.
Mikrocontroller oder Mikroprozessor: Wo liegt der Unterschied?
Ein Mikrocontroller integriert CPU, SRAM und I/O auf einem Chip und führt ein einziges Firmware-Programm aus. Ein Mikroprozessor ist eine CPU, die auf getrennte Chips für RAM, Speicher und I/O angewiesen ist und meist ein Betriebssystem wie Linux ausführt.
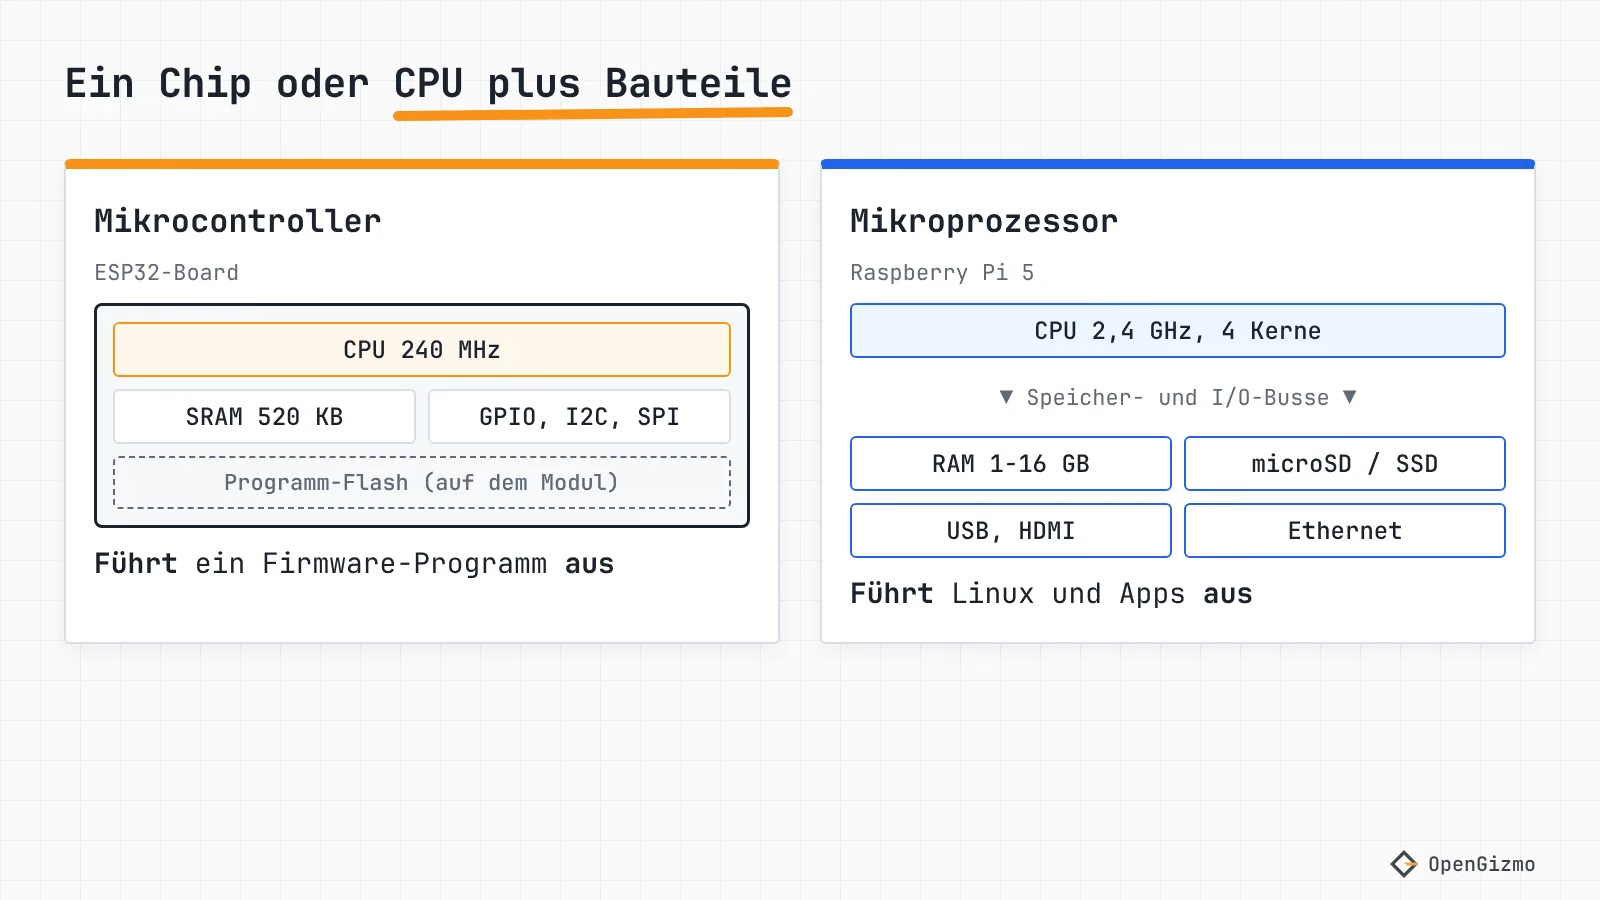
Sei bei den Beispielen genau. Ein Chip ist kein Board: Ein Raspberry Pi ist ein Einplatinencomputer um ein Broadcom-SoC mit einer CPU der Applikationsklasse, und ein ESP32-Entwicklungsboard ist ein Board um einen Mikrocontroller. Der Vergleich unten stellt die beiden echten Produkte nebeneinander.
| ESP32 (original) | Raspberry Pi 5 | |
|---|---|---|
| CPU | 2 × Xtensa LX6, bis zu 240 MHz | 4 × Arm Cortex-A76, 2,4 GHz |
| RAM | 520 KB SRAM | 1 GB bis 16 GB LPDDR4X |
| Programmspeicher | Flash auf dem Modul, typisch 4 MB oder mehr | microSD-Karte oder PCIe-SSD |
| Software | Eine Firmware auf FreeRTOS | Raspberry Pi OS (Linux) |
Quellen: das Datenblatt v5.3 des ESP32 und die Pi-5-Seite von Raspberry Pi. Kurz gesagt: Nimm einen Mikrocontroller, um Hardware mit wenig Strom zu steuern, und einen Pi, wenn du einen Browser, eine Datenbank oder einen Linux-Dienst brauchst. Viele Produkte nutzen beides, wobei ein Mikrocontroller neben dem Hauptprozessor den Echtzeitteil übernimmt.
Wie viel Strom braucht ein Mikrocontroller?
Das hängt davon ab, was eingeschaltet ist, und die Spanne ist riesig. Das ESP32-Datenblatt (Tabelle 5-4, gemessen mit 3,3 V Versorgung) nennt etwa 240 mA beim Senden mit 802.11b, 180 mA bei 802.11n MCS7 und 95 bis 100 mA beim Empfangen. Bei 3,3 V sind das grob 0,3 bis 0,8 W bei aktivem Funk (meine Rechnung, kein Datenblattwert). Im Deep Sleep (Tiefschlaf) nennt das Datenblatt 10 µA bei aktivem RTC-Timer und RTC-Speicher, weil nur der RTC-Speicher und seine Peripherie versorgt bleiben.
Ein Gadget mit Akku steht und fällt also mit dem Tastverhältnis: wie lange es zwischen den WLAN-Bursts schläft. Die Werte oben gelten nur für den Chip. Ein Entwicklungsboard bringt einen USB-Seriell-Chip und einen Regler mit, miss also das ganze Board, so wie es die Anleitung zum Deep-Sleep-Strom macht.
Was macht der Mikrocontroller im Gizmo Ticker?
Der Gizmo Ticker nutzt ein Seeed Studio XIAO ESP32-S3, das Seeed mit einem Dual-Core-Xtensa-LX7 bis 240 MHz und 8 MB Flash angibt. Seine Firmware folgt dem Muster von oben. In main.cpp lädt setup() die gespeicherten Einstellungen, startet die WLAN-Einrichtung und den Webserver und initialisiert die LED-Matrix. loop() prüft das WLAN, wartet, bis die Matrix die aktuelle Animation beendet hat, und rendert dann die nächste Kursmeldung.
Die Pins sind gewöhnliche GPIOs, die für Hardware-SPI konfiguriert sind. config.h legt für die MAX7219-Matrix DIN auf GPIO 9, CS auf GPIO 8 und CLK auf GPIO 7. Das Display empfängt nur Daten, deshalb übergibt die Firmware keinen MISO-Pin. Die Kursabfragen laufen in einem eigenen FreeRTOS-Task (marketDataFetch, angelegt mit xTaskCreate in api.cpp), sodass ein langsamer Netzwerkaufruf das Scrollen nicht einfriert. Die beiden anderen Gadgets folgen derselben Struktur: Der Gizmo Reolink Switch liest einen Taster und steuert einen Buzzer und ein LCD, und die Gizmo Camera liefert Fotos von einer ESP32-CAM.
Welche Mikrocontroller sollte man kennen?
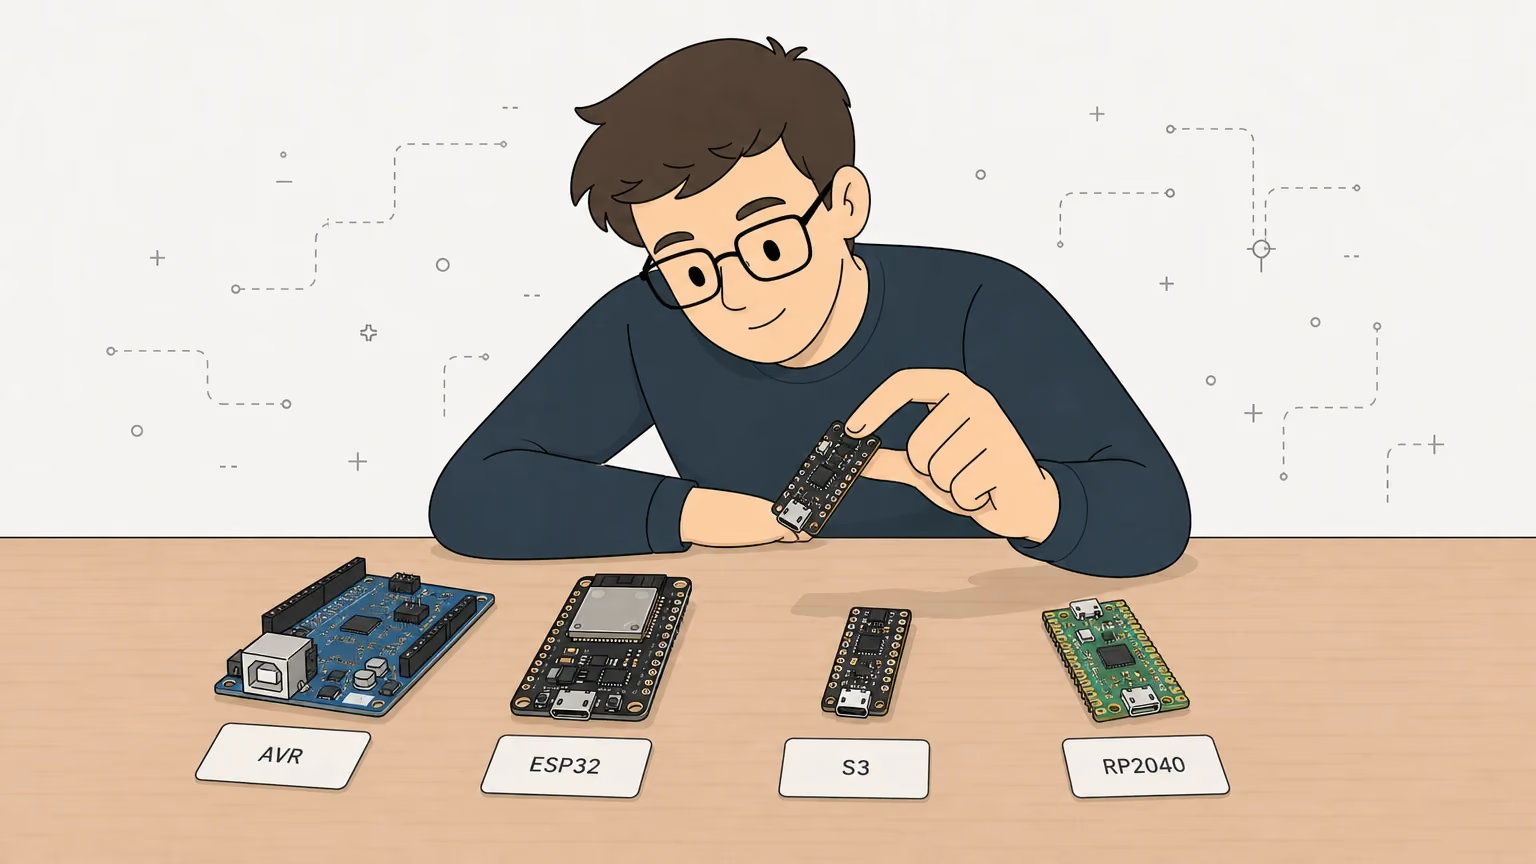
Fünf Chips solltest du kennen. Die Zahlen stammen von den Herstellerseiten, Stand November 2026.
| Chip | Kern und Takt | SRAM | Programm-Flash |
|---|---|---|---|
| ESP32 (original) | 2 × Xtensa LX6, bis zu 240 MHz | 520 KB | Extern, auf dem Modul |
| ESP32-S3 (XIAO) | 2 × Xtensa LX7, bis zu 240 MHz | 512 KB | 8 MB auf dem XIAO ESP32-S3 |
| ATmega328P (Uno R3) | 8-Bit-AVR, 16 MHz auf dem Uno | 2 KB | 32 KB im Chip |
| RA4M1 (Uno R4) | Arm Cortex-M4, 48 MHz | 32 KB | 256 KB im Chip |
| RP2040 (Pico) | 2 × Arm Cortex-M0+, bis zu 133 MHz | 264 KB | 2 MB auf dem Pico-Board |
Quellen: Arduino Uno R3, Uno R4 Minima, Raspberry Pi Pico, die Datenblätter des ESP32 und des ESP32-S3 sowie die XIAO-ESP32-S3-Seite von Seeed.
Für vernetzte Projekte ist ein ESP32 meine Standardwahl, und welchen ESP32-Chip du kaufen solltest erklärt die Varianten: Was der ESP32 ist behandelt die Familie und ESP32 vs. ESP8266 den älteren Chip. Als Lern-Board ohne WLAN taugt ein Uno immer noch. Beachte, dass sich der Uno verändert hat: Der R3 nutzt den 8-Bit-ATmega328P, der aktuelle Uno R4 dagegen einen 32-Bit-Arm-Cortex-M4.
Kann ich einen 5-V-Sensor an einen ESP32 anschließen?
Nicht direkt an einen Pin. Der ESP32 betreibt seine I/O mit 3,3 V, und die Grenze für einen High-Pegel am Eingang liegt laut Datenblatt bei der Versorgungsspannung plus 0,3 V. Ein 5-V-Ausgang, etwa ein Pin eines Uno R3 (sein IOREF liegt auf 5 V), kann den Chip beschädigen. Nimm einen Pegelwandler oder einen Widerstandsteiler für jedes Signal, das von einem 5-V-Bauteil kommt, und prüfe zuerst den Spannungsbereich des Sensors selbst: Viele I2C-Sensoren vertragen 3,3 V.
Wie fängst du an, einen Mikrocontroller zu programmieren?
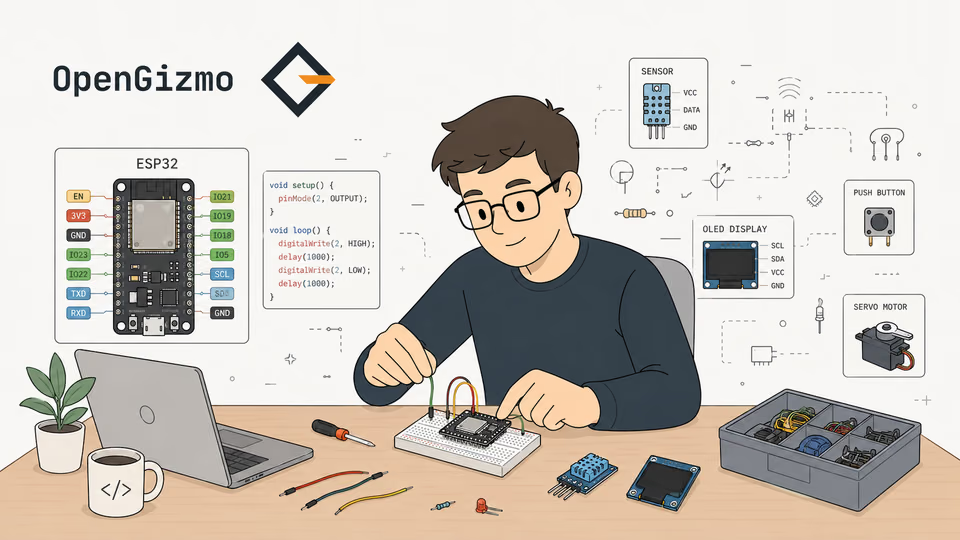
- Wähle ein Board. Für ein erstes vernetztes Projekt eignet sich ein ESP32-Entwicklungsboard mit USB-Anschluss. Beachte, dass der Pin der eingebauten LED je nach Board abweicht und manche Boards gar keine haben.
- Installiere eine Toolchain. Die Arduino IDE 2 mit dem Espressif-Board-Paket ist der schnellste Einstieg, und PlatformIO passt besser zu größeren Projekten. Der Vergleich von Arduino IDE und PlatformIO hilft dir bei der Wahl.
- Lade einen Blink-Sketch hoch. Wenn dein Board
LED_BUILTINdefiniert, lässt dieser Sketch sie einmal pro Sekunde blinken:
void setup() {
    pinMode(LED_BUILTIN, OUTPUT);
}

void loop() {
    digitalWrite(LED_BUILTIN, HIGH);
    delay(500);
    digitalWrite(LED_BUILTIN, LOW);
    delay(500);
}- Füge Bibliotheken hinzu. Installiere sie über den Library Manager der Arduino IDE oder trage sie in
platformio.iniunterlib_depsein. Der Gizmo Ticker legt seine Versionen so in derplatformio.inifest:
lib_deps =
    majicdesigns/MD_Parola@3.7.5
    majicdesigns/MD_MAX72XX@3.5.1
bblanchon/ArduinoJson@7.2.2Jede Bibliothek kostet Flash und SRAM, prüfe also die Größe nach jeder, die du hinzufügst.
Wie es weitergeht
Ein Mikrocontroller ist ein Chip mit CPU, SRAM und Pins, der ein Programm ausführt, und auf einem ESP32 läuft dieses Programm auf FreeRTOS neben dem WLAN-Stack. Seine Grenzen sind der Witz an der Sache: Kilobytes an RAM, 3,3-V-Pins und ein Funkmodul, das in einem Burst 240 mA ziehen kann. Dieser Beitrag enthält keine eigenen Messungen: Die Zahlen stammen von den Herstellern, und die genauen Werte ändern sich je nach Chip und Board-Revision.
Als Nächstes: Lies was der ESP32 ist, um eine Variante zu wählen, oder folge dem Bau des Gizmo Ticker, um eine fertige Firmware von setup() bis zur LED-Matrix zu sehen.
Haufig gestellte Fragen
Finden Sie schnelle Antworten auf die haufigsten Fragen zu diesem Thema.
Ein Mikrocontroller ist ein kleiner Chip mit Prozessor, Arbeitsspeicher (SRAM) und programmierbaren Ein-/Ausgangspins, der ein einziges Programm namens Firmware ausführt. Er liest Sensoren und Taster, trifft eine Entscheidung und steuert Ausgänge wie LEDs, Motoren und Displays. Sowohl der ESP32 als auch der ATmega328P sind Mikrocontroller.

Autor
Mauro BrambillaLust, dein eigenes Gizmo zu bauen?
Such dir ein Open-Source-Projekt mit dem ESP32 aus und folge der Schritt-für-Schritt-Anleitung, von der Teileliste und der Verkabelung bis zur Firmware und zum ersten Start.